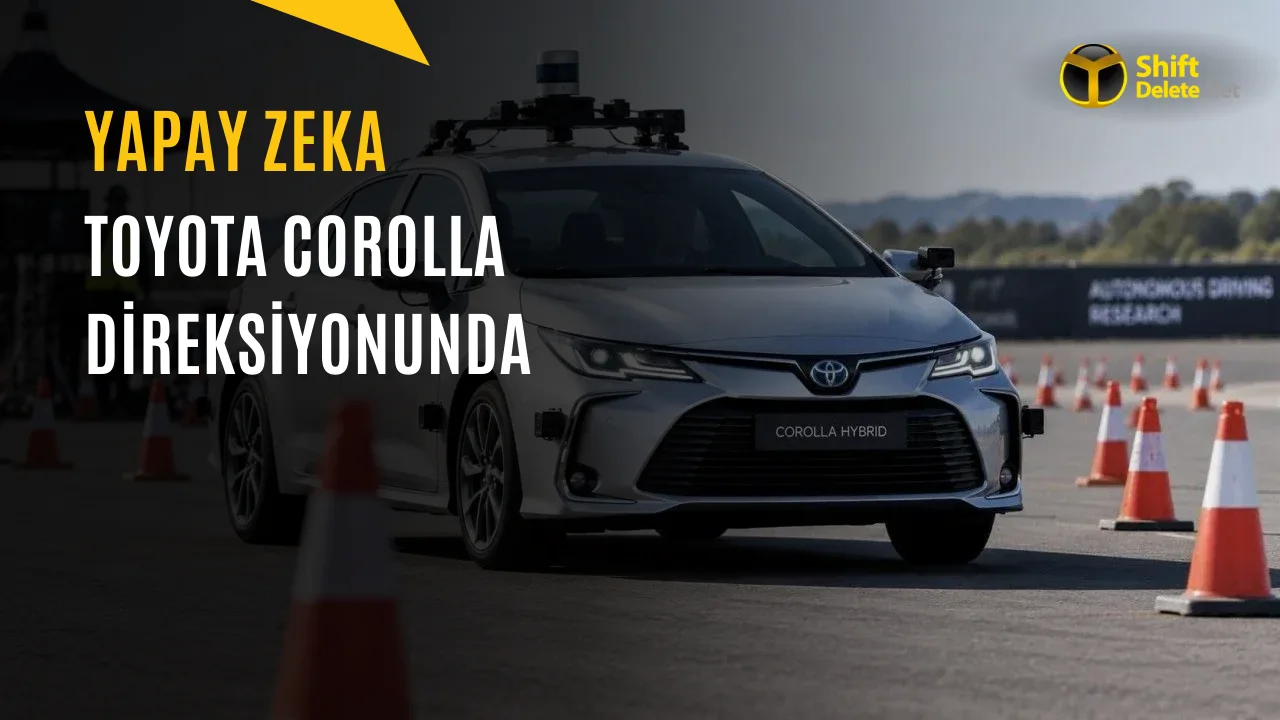
DrivingBench araştırmacıları, genel amaçlı yapay zeka modellerinin gerçek bir araç üzerinde otonom sürüş yeteneklerini test etmek amacıyla dikkat çekici bir deney gerçekleştirdi. Çalışmada, 2022 model bir Toyota Corolla kullanılarak farklı yapay zeka platformlarının karmaşık sürüş senaryolarındaki performansları incelenmiştir. Deneyin en çarpıcı sonucu, test edilen modeller arasındaki belirgin performans farkını ortaya koyması olmuştur.
Deneyin Teknik Altyapısı ve Parkur Tasarımı
Araştırmacılar, sürüş deneyleri için özel olarak hazırlanmış bir parkur kurguladı. Bu parkur, renkli konilerle sınırlandırılmış virajlar ve mavi konilerle işaretlenmiş bir park alanından oluşuyordu. Araç kontrolü, comma four cihazı aracılığıyla CAN veri yolu üzerinden sağlanırken, yapay zeka modellerine araç kameralarından gelen görüntüler ve telemetri verileri aktarıldı. Modeller, bu görsel ve teknik verileri analiz ederek direksiyon, gaz ve fren komutları üretmekle sorumlu tutuldu.
Test sürecinde kamera ve telemetri verilerinin nasıl işlendiği detaylı bir şekilde gözlemlendi. Amaç, genel amaçlı yapay zeka modelleri ile gelişmiş otonom sürüş teknolojileri arasındaki ilişkiyi ve sınırları somut verilerle ortaya koymaktı. Her bir modele, hatalarını analiz edip parkuru başarıyla tamamlamaları için toplam üçer hak tanındı, bu durum modellerin öğrenme ve adaptasyon kapasitelerini de test etme imkânı sağladı.
Model Performansları ve Sektörel Yansımalar
Deneyde GPT-6 Astra, Claude Fable 5.1, Grok 4.6 ve GPT-5.6 Sol modelleri kıyaslama alanına alındı. Yapay zeka otomobilleri sürme konusunda bu modellerin gösterdiği sonuçlar, otomotiv sektöründe otonom sürüş yazılımlarının gelişim hızına dair önemli ipuçları barındırıyor. Deneyin sonuçları, yapay zeka destekli araç kontrolünün teorik sınırları ile gerçek dünya koşullarındaki uygulama zorluklarını net bir şekilde gözler önüne serdi.
Ne anlama geliyor?
Otonom sürüş sistemleri, araçların çevresindeki ortamı algılaması ve buna göre kararlar alması prensibiyle çalışır. Genel amaçlı yapay zeka modelleri, görsel verileri anlamlı komutlara dönüştürerek geleneksel otonom sürüş algoritmalarından farklı bir yaklaşım sunar. Bu yöntem, aracın karmaşık yol durumlarını, örneğin ani virajlar veya dar park alanları, daha esnek biçimde değerlendirmesini sağlar. Ancak sistemin güvenilirliği, verilerin hassasiyetine ve modelin hata ayıklama hızına doğrudan bağlıdır.
Kullanıcılar açısından bu gelişme, sürüş deneyiminin güvenliği ve konforu açısından yeni standartların şekillenmesine işaret eder. Yazılım tabanlı çözümlerin donanım entegrasyonu, araçların mevcut elektronik ağırlıklarıyla uyumlu hale gelerek daha geniş bir kullanıcı kitlesine ulaşmasını kolaylaştırır. Sektördeki bu ilerleme, otonom sürüşün ticari araçlardan önceki standart donanım haline gelme sürecini hızlandırabilir ve tüketicilere daha az müdahale gerektiren, tahmine dayalı bir sürüş deneyimi sunma potansiyeli taşır.


Yorumlar (0)
İlk yorumu sen yaz.